2026年のテクノロジーを活用した高齢者介護:AIとスマートホームが在宅介護にできること、できないこと
AI、スマートホームセンサー、遠隔監視、転倒防止、プライバシー、そして介護を代替することなくテクノロジーが高齢者の在宅介護をどのように支援できるかについて、2026年版の実践ガイド。
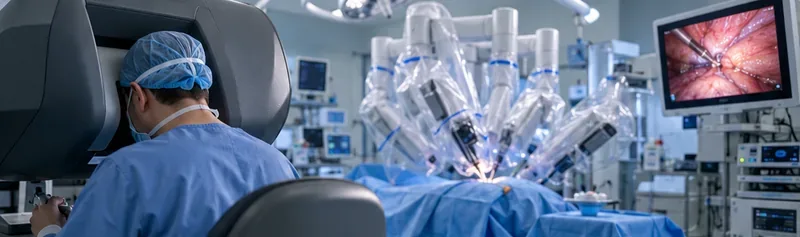
AI搭載型手術ロボットは、単一の「ロボット外科医」というよりも、むしろ複数の技術の集合体として理解するのが適切です。今日の手術室では、最も成熟したシステムであっても、依然として外科医が制御権を保持しつつ、ソフトウェアが計画、視覚化、器具誘導、動作制御、ワークフロー分析、あるいは選択された自動化タスクを改善しています。実際的な問題は、プラットフォームが「AIを使用しているかどうか」ではなく、ソフトウェアがどのような決定や動作を実行するのか、臨床医が依然として制御できるのはどの部分なのか、そしてそれらの機能が意図された手術に対して承認され、検証されているかどうかです。
この区別が重要なのは、「精度」という言葉が、計画された骨切りをより正確に再現すること、器具を安定させること、仮想境界内で動きを制限すること、組織にかかる力を測定すること、手術ビデオにおける各段階を認識すること、あるいは患者固有の治療計画を提案することなど、様々な意味を持つ可能性があるからです。これらの機能は有用ですが、どれもすべての患者や手術において、必ずしもより良い臨床結果を保証するものではありません。
| 使用事例 | この技術が何をするか | 典型的な人間の役割 | 実践的な成熟度 |
|---|---|---|---|
| ロボット支援遠隔操作 | 外科医の手の動きを手術器具の動きに変換します。震えを補正したり、動作のスケーリングを追加したりする場合があります。 | 外科医は手術器具を継続的に操作する。 | 多くの低侵襲手術において確立されている。 |
| 患者個別の計画 | 画像処理とソフトウェアを用いて、個々の解剖学的構造に基づいた治療計画を立てる。 | 外科医は計画を検討、調整し、承認する。 | 整形外科、脊椎外科、ナビゲーションなど、複数のワークフローで確立されています。 |
| 触覚的制約または幾何学的制約 | 計画された境界を基準として、機器の動きを制限または誘導する。 | 外科医は、システムで定義された制約内で手術を行う。 | 厳選された整形外科およびナビゲーションシステムに導入されています。 |
| コンピュータビジョンとビデオ解析 | 録画されたビデオ映像から、処置の段階、器具、解剖学的構造、またはパターンを識別する。 | 臨床医は分析結果を検討し、その活用方法を決定する。 | 術後分析向けに市販されているものもあるが、リアルタイム機能は製品によって異なる。 |
| タスク自動化 | パラメータが設定されると、あらかじめプログラムされた、範囲が限定されたタスクを実行します。 | 外科医は、患者を選定し、監督し、介入することができる。 | 限られた、処置に特化した形態で提供されます。 |
| 高度な自律手術 | 解剖学的構造の変化に対応しながら、手術手順の主要部分を独自に計画・実行する。 | 主に管理職。 | 依然として、日常的な臨床診療よりも研究志向が強い。 |
米国食品医薬品局(FDA)は、ロボット支援手術システムを、訓練を受けた医師が手術中に器具を制御できるコンピューター支援装置と定義しています。多くの軟部組織手術システムでは、ロボットが単独で手術を行うわけではなく、外科医が引き続き操作を行います。FDAのコンピューター支援手術システムに関するガイダンスは、自律型ロボットという一般的なイメージと、現在の多くのシステムの実際の役割を明確に区別しているため、有用な基準となります。
AIは、ロボットの基盤となる様々な箇所に組み込むことができます。機械学習モデルは、画像から解剖学的構造をセグメント化したり、処置の段階を認識したり、動画内のパターンを検出したり、患者固有の治療計画の作成を支援したりする可能性があります。しかし、高度なロボット技術は、機械学習を用いなくても精度を向上させることができます。力覚フィードバック、震えのフィルタリング、ロボットの運動学、動作制約、決定論的計画アルゴリズムなどは、規制上の意味での「AI」でなくても、高度な機能を発揮する可能性があります。
FDAのAI搭載医療機器リストは、承認された機器がAI搭載機器として識別されているかどうかを確認するのに役立ちますが、FDAはこのリストが網羅的なものではないことを明記しています。
ロボット機構は、動作の拡大縮小、震えの抑制、器具の固定姿勢保持、切削工具が仮想境界を超えるの防止などを行うことができます。例えば、整形外科分野では、ストライカー社は自社のMakoシステムについて、患者固有のプランニングと触覚境界を用いて、計画された解剖学的構造に対して器具の動きを制限すると説明しています。重要なのは、ブランドの主張そのものではなく、そのエンジニアリングの仕組みです。ソフトウェアが幾何学的プランを定義し、ロボットが物理的に器具をそのプラン内に収めるのを支援するのです。
具体的な例として、ストライカー社のMako Spineのドキュメントには、自動患者登録、スマートセグメンテーション、アルゴリズムによるスクリュー提案、触覚ガイダンスなどが記載されています。これらの機能の中には、必ずしも機械学習ではなくアルゴリズムに基づいているものもあり、だからこそ購入者は特定のシステムにおける「AI」の意味を問うべきなのです。
Intuitive社のda Vinci 5は、2024年3月にFDAの510(k)承認を取得しました。注目すべき機能の一つは、手術器具にかかる力を測定し、組織の力感を外科医にフィードバックできる力覚センサー技術です。Intuitive社は、da Vinci 5の承認発表の中でこの機能について説明しています。
フォースフィードバックは、「AI搭載」という表現がなぜ不正確なのかを示す良い例です。この機能は外科医が利用できる情報を向上させるかもしれませんが、根本的には自律的な意思決定を行う機能ではなく、感知と制御を行う機能に過ぎません。
現代の手術室において、動画は最も豊富なデータストリームの一つです。AIは手術手順を段階に分け、器具を検出し、解剖学的構造が視野内に留まる時間を推定し、術後レビューを支援することができます。メドトロニック社のTouch Surgery Performance Insightsは、特定の手術手順におけるAIを活用した分析の最新の商用事例です。
制限事項は、機能と同様に重要です。メドトロニック社は、現時点では、このプラットフォームはリアルタイムの意思決定支援や重要な構造のリアルタイム識別機能を提供していないと述べています。これは、現実的な視点から見て有益です。術後のAI分析は既に実用化されている一方で、「AIが外科医をリアルタイムでガイドする」といった、より劇的なシナリオの中には、依然として限定的であったり、特定の手術に限定されていたり、研究段階であったり、未公開であったりするものもあります。
計画システムは、CT、MRI、術中画像、位置合わせ、解剖学的モデルなどを利用して、インプラント、ネジ、切開、または軌道の位置を提案することができます。その後、ロボットが外科医による計画の実行を支援します。これは、標的を幾何学的に表現できる整形外科、脊椎外科、および定位手術において特に重要です。
トレードオフとなるのは、データ品質と位置合わせ精度への依存です。完璧なロボットでも、不正確なモデルに従っている限り、間違ったモデルに従っていることになります。そのため、チームは画像品質、位置合わせエラー、計画の承認、そしてロボットワークフローの中止または修正が必要となる状況について、明確なチェックを行う必要があります。
2024年にnpj Digital Medicine誌に掲載された系統的レビューでは、2015年から2023年までにFDAの承認を受けた手術用ロボットを6段階の自律性フレームワークを用いて調査した。特定された49システムのうち、86%がレベル1のロボット支援、8%がレベル2のタスク自律性、6%がレベル3の条件付き自律性に分類された。このデータセットにはレベル4またはレベル5のシステムは含まれていなかった。また、FDAへの提出書類で機械学習機能を明確に認識していたシステムはわずか2つであった一方、その他の製品の中にはマーケティング資料でAI関連の主張を行っていたものもあったと報告している。
これらの数字は、2023年までの調査結果に基づいているため、2026年の市場全体の状況を完全に表すものではありません。しかし、基準値としては依然として有用です。臨床現場で使用されている手術用ロボットは、これまで外科医による補助が主流であり、外科医を完全に置き換えるのではなく、限定された狭い範囲の作業において、より高い自律性が実現されてきました。
市場は進化を続けている。2026年7月、ジョンソン・エンド・ジョンソンは、上腹部一般外科手術を複数回行うためのロボット手術システム「OTTAVA」について、FDAのデノボ承認を取得したと発表した。これは軟部組織ロボット分野における重要な競争だが、ロボットプラットフォームの承認は、自律手術や企業が開発しているあらゆるAI機能の承認を意味するものではない。
研究により、特に管理された前臨床環境において、自律的な外科手術がますます実現されていることが実証されている。広く引用されている例の一つが、スマート組織自律ロボット(STAR)である。ジョンズ・ホプキンス大学が2022年に発表した研究では、このロボットがブタモデルにおいて腹腔鏡下腸吻合術を実施した。このプロジェクトは、ロボットが組織の動きに適応しながら、複雑な軟組織縫合作業を計画・実行できることを示した。
それは科学的に重要なことではあるが、自律型軟部組織手術が日常的な医療現場で使用できる段階に達したという証拠にはならない。前臨床段階の実証から、広く展開可能な臨床システムへと移行するには、解剖学的構造の多様性、出血、予期せぬ所見、機器の不具合、チーム間の連携、緊急時の引き継ぎといった様々な状況下でも、堅牢な性能を発揮する必要がある。手術における信頼性の要件は、単に実験室でのベンチマークで高い平均精度を達成することよりもはるかに高い。
病院は、技術的な精度と患者の利益を切り離して考えるべきです。システムによって手術器具を計画された軌道により近づけたり、幾何学的目標をより一貫して再現したりすることは可能かもしれませんが、臨床結果は依然として、手術方法の選択、外科医の経験、合併症、麻酔、感染制御、組織生物学、術後ケアなどに左右される可能性があります。
FDAは、ロボット支援手術を検討している患者に対し、リスク、メリット、代替治療法、そして執刀医の訓練と経験について話し合うことを推奨している。AIの機能が向上しても、このアドバイスは依然として重要である。高度な技術を用いたワークフローは、プラットフォームの目新しさではなく、臨床上の問題によって正当化されるべきである。
これらの疑問は、FDAが重視するライフサイクル全体にわたる管理と合致しています。FDAの「機械学習における優良実践原則」は、代表的なデータ、臨床的に関連のある試験、人間とAIのチームのパフォーマンス、明確なユーザー情報、および展開されたモデルの監視を重視しています。
承認後に変更が予想されるAI機能については、FDAが2025年8月に最終版として発表した「事前決定変更管理計画」ガイダンスにおいて、製造業者が計画された変更、検証方法、および影響評価を事前に定義する方法が説明されている。
| 質問 | リスクの低い解釈 | 上位ガバナンス解釈 |
|---|---|---|
| アルゴリズムは何を制御しているのか? | 表示、分析、推奨、または限定的なガイダンス。 | 機器の動作、作業の実行、または手順戦略。 |
| 臨床医は出力結果を検証できますか? | 出力結果は視覚的に確認でき、相互検証も容易です。 | 手順中に論理が不透明であったり、独自に確認することが困難である。 |
| 臨床医はそれを覆すことができるか? | 即座に手動制御または解除が可能です。 | オーバーライドはワークフローの中断を必要とするか、時間的制約がある状況では困難である。 |
| データが間違っていた場合はどうなりますか? | エラーは、何らかの措置が講じられる前に検出される可能性が高い。 | 誤差は、解剖学的構造、軌道、エネルギー伝達、または組織操作に直接影響を与える可能性がある。 |
| モデルはどのように変化するのか? | 管理されたアップデートによる、修正済みのソフトウェアバージョン。 | ライフサイクル監視を必要とする、適応型または頻繁に更新されるモデル。 |
システムが右側の列に近づくほど、正式なガバナンスの重要性が増します。これには、多分野にわたるレビュー、シミュレーション、インシデント報告、バージョン管理、市販後監視、およびパフォーマンスが不確実な場合に機能を一時停止するための文書化されたプロセスが含まれます。
短期的には、自律手術への急激な移行よりも、段階的な機能強化が進む可能性が高いでしょう。コンピュータビジョンの精度向上、自動セグメンテーションと位置合わせの強化、力覚・動作センシングの高度化、状況に応じたアラート機能、よりスマートな手術動画インデックス作成、そして厳密に限定された自動化サブタスクの実現が期待されます。マルチモーダルモデルは、最終的には動画、機器のテレメトリデータ、画像、病理データ、患者データなどを組み合わせて、状況認識能力を向上させる可能性があります。
難しいのは、AIによる提案を生成することではない。難しいのは、その提案が外科手術の手順を変更するのに十分な信頼性を備えていることを証明すること、信頼性が低い場合に安全な行動を定義すること、そして病院、外科医、機器、患者集団全体にわたってその性能を検証することである。
AI搭載型手術ロボットは既に手術室を変革しつつありますが、今日その真価が最も発揮されるのは、専門家チームを置き換えるのではなく、むしろ強化する点にあります。最も効果的な活用事例は、患者固有の解剖学的構造に基づいた手術計画、動きの安定化や制限、手術映像からの構造化情報の抽出、視覚化の向上、あるいは監督下での限定的な作業の自動化など、この技術が明確な役割を担う場合です。
病院、外科医、そして患者にとって、本当に問うべきは「このロボットはAI搭載か?」ではなく、「このシステムは具体的に何をするのか、その機能はどのように検証されたのか、誰が最終的な決定に責任を負うのか、そして技術に問題が生じた場合はどうなるのか?」である。この枠組みによって、広範な技術動向を、実践的な安全性と価値の評価へと転換できるのだ。
AI、スマートホームセンサー、遠隔監視、転倒防止、プライバシー、そして介護を代替することなくテクノロジーが高齢者の在宅介護をどのように支援できるかについて、2026年版の実践ガイド。
都市が、人々の生活を最優先することなく、交通、土地利用、気候、地域社会に関するデータを活用して、より安全で環境に優しく、歩きやすい街づくりを実現する方法を学びましょう。
ドローン、自律システム、制御、UAS(無人航空機システム)の運用、大学院研究に関する主要なUAVおよび航空宇宙工学プログラムを比較し、2026年までの最新情報を検証します。
AI搭載型手術ロボットの実践ガイド:現在の機能、自律性のレベル、精度面での利点、限界、規制、評価基準。
CCUS(二酸化炭素回収・利用・貯留)への投資は増加しているが、二酸化炭素回収は世界の排出量を逆転させることができるのだろうか?その有効性、規模拡大の制約要因、そして重要な証拠について見ていこう。
デジタルサプライチェーン、ロジスティクス、アナリティクス、グローバル貿易、オペレーションに関する7つのグローバルプログラムを比較し、最適なプログラムを選択するための実践的なガイダンスを提供します。
脳コンピューターインターフェースが神経信号をどのように解読してコミュニケーションと運動機能を回復させるのか、最近の研究で何が達成されたのか、そしてBCIの利用を依然として制限している要因は何かを学びましょう。
See how commercial drones combine sensors, edge AI, batteries, communications, and flight-control software—and where autonomy still depends on mission and regulation.
Compare seven strong battery and energy storage master's options by materials, systems, research, industry exposure, flexibility, language, and cost trade-offs.
ペイロード質量、バッテリー制限、天候、推進効率、機体構造が産業用UAVの航続時間にどのように影響するか、そしてそれを改善する方法を学びましょう。