2026年のテクノロジーを活用した高齢者介護:AIとスマートホームが在宅介護にできること、できないこと

AI、スマートホームセンサー、遠隔監視、転倒防止、プライバシー、そして介護を代替することなくテクノロジーが高齢者の在宅介護をどのように支援できるかについて、2026年版の実践ガイド。
具現化されたAIについて最も重要なことは、それが単にロボット内部にAIモデルを配置したものではないということです。それは、知覚、推論、運動制御、フィードバック、安全性、そして回復を、物理世界で機能するのに十分な速さで連携させる必要のある、完全なシステムなのです。そのため、具現化されたAIは、まず、範囲が限定され、測定可能で、自動化を正当化するのに十分な反復性がありながら、従来の固定プログラミングではコストがかさんだり、脆弱になったりするほど変動性の高いタスクにおいて有用性を発揮し始めています。
2026年の大きな変化は、主要なロボットモデルが卓上でのピックアンドプレースのデモンストレーションを超えて拡大していることです。2026年7月、Google DeepMindは、全身ヒューマノイド制御、複数ロボットの協働、新しいロボット形態に適応するように設計されたデバイス内モデルを備えたGemini Robotics 2を発表しました。NVIDIAも同様の方向性を示し、データ収集、シミュレーション、トレーニング後、評価、展開を網羅する開発ワークフローに統合されたオープンなビジョン・言語・アクションモデルであるIsaac GR00T 1.7を発表しました。これらは意義深い進歩ですが、汎用ロボットがすべての工場、倉庫、家庭で既に信頼できるものになっているという意味ではありません。
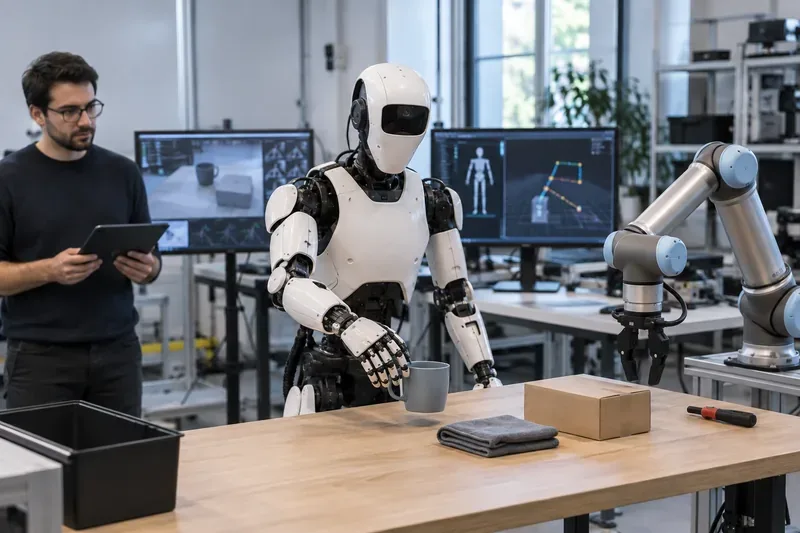
身体化されたAIとは、物理環境から情報を受け取り、物理的な身体を使ってその環境に働きかける人工知能のことである。身体とは、ヒューマノイドロボット、移動マニピュレーター、産業用アーム、四足歩行ロボット、ドローン、あるいはその他の自律型機械などである。その決定的な特徴は、閉ループであることである。
最後のステップこそが、具現化されたAIが単純なチャットボットや固定された自動化スクリプトと最も異なる点です。ソフトウェアでは、間違った回答は不便なだけで済むかもしれません。しかし、現実世界では、誤った動作は部品の落下、機器の損傷、生産ラインの停止、あるいは安全上の危険を引き起こす可能性があります。したがって、物理的な知能には、より広範なAI推論と従来のロボット工学の両方が必要となります。
それぞれ独立して成熟してきた複数の技術が、連携して機能し始めている。大規模なマルチモーダルモデルは、言語と画像の理解能力が向上した。ロボット学習は、デモンストレーションを実際の動作に変換する能力が向上した。シミュレーションは、大量のトレーニングデータを生成・評価できるようになった。高速なオンボードプロセッサは、制御遅延を低減する。高性能なカメラ、触覚センサー、アクチュエータ、バッテリーは、ハードウェアが認識し、物理的に実行できる範囲を拡大する。
最も顕著な技術トレンドの一つは、視覚・言語・動作モデル(通常はVLAモデルと略される)の台頭です。VLAはテキストのみを生成するのではなく、視覚情報、言語指示、ロボットの状態を受け取り、動作または動作表現を生成します。Google DeepMindは、Gemini Robotics 2を、視覚と言語を運動制御に変換し、完全なヒューマノイドロボットだけでなく二腕システムも操作できるVLAであると説明しています。DeepMindの最新リリースでは、高レベルの身体化された推論と低レベルの動作が分離されており、推論層が複数ステップのタスクを計画し、動作モデルが実行を処理することができます。Gemini Robotics 2の公式発表をご覧ください。
NVIDIAは、開発スタックとして同じ問題に取り組んでいます。2026年7月にリリースされるIsaac GR00Tワークフローは、シミュレーション、遠隔操作データ、トレーニング後処理、ポリシー評価、およびデプロイメントを連携させます。NVIDIAによると、GR00T 1.7はApache 2.0ライセンスでリリースされ、ONNXおよびTensorRT経由でエクスポートできるため、クローズドホスト型モデルのみを使用するのではなく、VLAをカスタマイズしてデプロイしたいチームにとって有用です。NVIDIAの公式GR00T 1.7開発概要を参照してください。
従来の産業オートメーションは、世界が完全に制御されている場合には非常にうまく機能します。同じ治具で同じ継ぎ目を溶接するロボットアームは、高速、高精度、かつ信頼性の高い作業が可能です。しかし、部品が異なる位置に届いたり、製品のバリエーションが変わったり、指示が幾何学的ではなく意味論的であったり、ロボットが人間用に設計された空間で作業しなければならない場合、従来のプログラミングは難しくなります。
身体化されたAIは、手作業で設計する分岐処理の一部を、学習による知覚と適応的な行動に置き換えることができる場合に真価を発揮します。例えば、混合容器内のすべてのアイテムの正確な座標をプログラムする代わりに、システムは要求されたオブジェクトを識別し、それを掴む方法、移動方法、そして結果を検証することができます。引き出しやツール構成ごとに個別の状態遷移図を作成する代わりに、身体化されたモデルは関連する状況全体にわたって一般化できる可能性があります。
だからといって、従来のロボット工学が消滅するわけではない。低レベルの力制御、衝突回避、関節可動域制限、緊急停止、認証済みの安全機能、決定論的な動作計画などは依然として重要である。最も実用的なシステムは多くの場合ハイブリッド型であり、学習モデルが曖昧さと一般化を処理し、従来のコントローラが厳密な物理的制約を強制する。
| アプローチ | 最適なフィット感 | アドバンテージ | 主なトレードオフ |
|---|---|---|---|
| 従来型のプログラムによる自動化 | 繰り返し実行可能な、構造化されたタスク | 予測可能、高速、検証が容易 | 製品や環境の変化に対応するにはコストがかかる |
| モジュール式のAI+ロボティクススタック | AIによる認識能力を必要とするが、厳密な制御が必要なタスク | コンポーネントは個別にテストおよび交換できます | モジュール間の統合とエラー伝播は複雑になる可能性がある |
| エンドツーエンドのVLAポリシー | 変数操作と自然言語処理タスク | オブジェクトや動作を、より少ない明示的なプログラミングで一般化できる | 馴染みのない状況下では、解釈、検証、保証がより困難になる。 |
| 階層的な具現化されたAI | より長く、複数のステップを要する作業 | 高度な推論は計画立案を行い、高速コントローラはローカルで実行します。 | 管理すべきシステムコンポーネントと障害インターフェースが増える。 |
| デバイス内具現化モデル | 遅延に敏感なアプリケーションや接続性に制限のあるアプリケーション | ネットワークへの依存度が低く、ローカルでの対応が迅速です。 | 計算能力、メモリ容量、熱負荷、電力制限によりモデルサイズが制約される |
これは、工場や配送センターでは既に測定可能な作業、管理された作業区域、既知の対象物、明確な生産性指標が存在するため、短期的に見て最も有望なソリューションの一つと言えるでしょう。ロボットは、コンテナの移動、部品の仕分け、治具の設置、資材の配置、あるいは頻繁に変化する製品バリエーションの取り扱いなどを行う必要があり、そのため厳密な自動化はコストがかさむ場合があります。
ボストン・ダイナミクスは、同社のAtlasの量産型が2026年に製造開始され、ヒュンダイとGoogle DeepMindへの導入が予定されていると発表した。同社は当初、自動車分野をはじめとする産業用途に注力すると表明している。これは、人型ロボットの実用化に近づくという意味で重要だが、購入希望者は、予定されている導入と、数千もの拠点で実証済みのフリート経済性を区別する必要がある。ボストン・ダイナミクスのAtlasに関する公式発表を参照のこと。
次のような場合に適しています:作業に繰り返し発生する物理的価値があり、対象物に適度な変化があり、制御された作業セルまたは経路があり、ロボットが異常なケースに遭遇した場合に人間が介入できる。
身体化された推論は、既に移動能力とセンシング能力に優れたロボットにも付加価値を与えることができる。移動ロボットに固定されたウェイポイントで画像を撮影するだけの指示を与えるのではなく、AIレイヤーがロボットが見たものについて推論し、どの計測機器が重要かを判断したり、適切な既存のツールを選択したりすることができる。
ボストン・ダイナミクスは、ツール選択とタスク実行におけるSpotとGemini Roboticsの実験的な統合を実証しましたが、これはあくまで実験的な試みであり、完成されたアプリケーションではないと明言しています。この区別は重要です。基盤となるモデルを用いることで、既に機能している堅牢なナビゲーションおよびマニピュレーションスタックを置き換えることなく、成熟したロボットの機能を拡張できるからです。詳細は、ボストン・ダイナミクスの公式SpotおよびGemini Robotics技術デモンストレーションをご覧ください。
以下のような場合に最適です:既に信頼性の高いロボットプラットフォームをお持ちで、実績のある移動機能とセンシング機能に加えて、AIによって意味解釈、タスクプランニング、または柔軟なツール使用機能を追加したい場合。
これらの作業は、パッケージの変更、物体の重なり、容器内の散乱、ラベルの回転、把持位置の変動などにより、見た目以上に困難です。特に、ロボットが各SKUごとに個別の手動プログラミングプログラムを必要とするのではなく、デモンストレーションから学習できる場合、身体化されたAIはこれらの変動に対応し、汎用性を高めるのに役立ちます。
最も効果的な導入戦略は、通常、初期範囲を絞り込むことです。まずは、1種類のオブジェクト、1台のワークステーション、明確な例外処理、そして測定可能な成功基準から始めましょう。予測可能な20個のアイテムから、2万個の任意のアイテムへと拡張することは、単なるソフトウェア構成の変更ではなく、新たなエンジニアリング上の課題として扱うべきです。
家庭用ロボットは、人間の身体に合わせて設計され、何千種類もの物体が存在する住宅という環境ゆえに、非常に大きな注目を集めています。また、住宅は最も過酷な設置環境の一つでもあります。照明の変化、物が移動すること、ペットや子供が作業スペースに入り込むこと、柔らかい物体が変形すること、引き出しの形状が異なること、ガラスが割れることなどがあり、一見単純に思える作業でも、数十もの協調動作が必要になる場合があります。
Figure社が2026年1月に発表したHelix 02は、4分間の食器洗い機操作を含む、数分に及ぶ家事作業を全身で制御するヒューマノイドロボットのデモンストレーションを行った。同社はこのシステムを、意味論的推論、視覚運動制御、全身制御を組み合わせた統一的な階層構造であると説明している。これらのデモンストレーションは、長期的な自律性において真の進歩を示しているが、これはあくまで同社のデモンストレーションであり、監視なしの家庭用ロボットがすべての家庭で利用可能になったという証拠ではない。Figure Helix 02の公式技術発表を参照のこと。
今日の適職:研究、管理されたパイロット業務、限定された範囲の家事。今日の適職ではないもの:安全性が極めて重要な無人介護、恣意的な住宅メンテナンス、まれなミスが人に重傷を負わせる可能性のある仕事。
ロボットは、テキストモデルに比べて学習速度が遅く、コストも高くなります。なぜなら、物理的なデモンストレーションを行うには、実際の時間、設備、スペース、メンテナンス、そして人的労力が必要となるからです。言語モデルは、数十億もの既存の文書で学習できます。一方、操作ポリシーを策定するには、グリッパーが様々な角度で、異なる摩擦、照明、周囲の状況、そしてロボットの状態といった様々な条件下で物体に接触する様子を、実際に示す必要があるかもしれません。
シミュレーションは、ハードウェアに損傷を与えることなくポリシーの様々なバリエーションを練習できる並列環境を作り出すことで役立ちます。合成データを使用することで、実際のログではまれな状況にもモデルをさらすことができます。課題はシミュレーションと現実のギャップです。シミュレーターは、摩擦、ケーブルの屈曲、触覚応答、カメラのアーティファクト、バックラッシュ、照明、人間の行動を完全に再現することはできません。
現実的な解決策は、シミュレーションデータか実データかのどちらかを選ぶことではなく、両方を組み合わせることです。シミュレーションは規模や制御されたテストに用い、実機のロボットデータは基礎知識の確立に用い、最後にトレーニングでは正確に再現されなかった条件下で実機を用いて評価を行います。
ロボット工学におけるコスト要因の一つは、スキルが特定の身体に結びついていることが多い点です。片方の腕用に訓練された把持動作は、手の形状、関節可動域、センサー、リーチなどが異なるヒューマノイドロボットにはそのまま適用できない可能性があります。最近の基礎モデルは、こうした依存性を低減することを明確に目指しています。
Google DeepMindによると、Gemini Robotics On-Device 2は、数時間分のデータと通常200未満のサンプルで、新しい二腕ロボットの形態に適合させることができるという。NVIDIAもGR00T 1.7をクロスエンボディメントと表現している。これらの機能がさらに向上すれば、企業はメカニズムが変わるたびにインテリジェンススタックを再構築するのではなく、学習済みの動作をハードウェア世代を超えてより多く再利用できるようになる可能性がある。
しかし、購入者にとっては、クロスエンボディメント機能は、自社のハードウェアとタスクでテストする必要があります。研究プラットフォーム間で互換性のあるモデルであっても、重いペイロード、特殊なグリッパー、埃っぽい工場、または安全認証済みのセルにおいて、許容可能なサイクルタイムや信頼性を自動的に保証するものではありません。
ロボットのデモンストレーションでは、成功例が示されることが多い。しかし、実際の商用展開では、例外的な状況に直面する。部品が逆さまになっていたり、箱が潰れていたり、作業者が工具を作業スペースに置き忘れたり、反射面が視覚を混乱させたり、引き出しが引っかかったり、グリッパーが滑ったり、バッテリー残量が少なくなったり、ネットワークが途切れたりするのだ。
システムは平均タスク成功率が高くても、頻繁に人的支援が必要な場合、非経済的となる可能性がある。したがって、多くの産業プロジェクトにおいて最も重要な指標はベンチマークスコアではなく、次のものである。
Figure社の2026年生産アップデートは、具現化されたAIがモデルの問題であると同時に、ハードウェアと運用の問題でもあることを改めて認識させてくれる。同社は、Figure 03の製造規模を拡大し、より大規模なフリートを使用することで、小規模では見えなかった不具合を発見したと報告している。これらの数値は同社が公表したものであり、それに応じて評価する必要があるが、根底にあるエンジニアリング上の教訓は広く適用可能である。つまり、フリート規模を拡大することで、洗練されたラボデモでは決して明らかにならない信頼性の問題が浮き彫りになるということだ。Figure 03の公式生産アップデートを参照のこと。
基礎モデルを唯一の安全層として扱うべきではありません。物理システムには多層的な保護が必要です。学習モデルは実行すべきタスクを決定するかもしれませんが、速度、トルク、接触力、作業空間の境界、人間との距離、バッテリーの状態、および必要に応じて緊急停止に関する制限を、個別のメカニズムで強制する必要があります。
Google DeepMindの現在のロボット工学研究は、意味論的な安全性と従来の物理的な安全機構を組み合わせた、この階層的なアプローチを明確に説明しています。導入者にとって重要な原則は、アーキテクチャの独立性です。つまり、上位レベルのAIがコマンドを誤って解釈した場合でも、下位レベルの安全対策によって、危険な動作が定義された制限を超えることが防止されるはずです。
人々の近くで使用されるアプリケーションの場合、安全性の検証には、通常のタスクシーケンスだけでなく、異常な動作、曖昧な指示、落下物、センサーの故障、通信の途絶、予期せぬ人の侵入、および把持の失敗なども含めるべきである。
以下の項目のほとんどが当てはまる場合、真剣に検討する価値がある。
身体化されたAIは、タスクがたまにしか発生しない場合、ケースごとに状況が大きく異なる場合、失敗した場合に深刻な結果を招く場合、環境を全く制御できない場合、または期待される労力削減効果がハードウェアの保守と統合を支えるには小さすぎる場合には、あまり適していません。
「汎用ロボット」ではなく、まずは限定されたワークフローから始めましょう。対象物、作業空間、想定される変動、サイクルタイム目標、安全規則、そして成功の定義を明確にします。最もシンプルで信頼性の高い手法を用いてベースラインを構築します。従来型の自動化で低コストで問題を解決できる場合は、それを利用します。変動性によってベースラインが脆弱になる場合は、具現化されたAIがより有力な候補となります。
次に、制御された外乱下でのパフォーマンスを測定します。例えば、物体を移動させたり、照明を変えたり、雑然とした状況を作り出したり、製品バリエーションを入れ替えたり、シーケンスを中断したり、意図的に回復可能な障害を発生させたりします。優れた具現化システムは、すべてが完璧な場合に成功するだけでなく、不確実な状況を認識し、安全に停止し、賢明に再試行し、または助けを求める必要があります。
身体化されたAIが進歩しているのは、基盤モデルが従来の自動化には欠けていたもの、すなわち広範な意味理解と再利用可能な学習済み行動をロボットに提供し始めているからである。2026年世代のロボットシステムは、より高度な全身制御、より長い動作シーケンス、ロボット間の転移学習、局所的な推論、シミュレーション主導のトレーニング、そして生産向けハードウェアとの統合を実現している。
重要な結論は、人型ロボットが突然汎用作業ロボットになったということではない。ロボットに新しい動作を教えるコストが下がり始めている可能性があるということだ。知覚、推論、制御、学習といった能力を様々な作業や身体で再利用できるようになれば、ロボット工学はより適応性を高めることができる。
組織が今投資するかどうかを決定する際に最も重要な質問は、「このモデルはどれほど高度な知能を持っているか?」ではなく、「このシステムは、我々の特定の物理的な作業を安全かつ繰り返し完了させ、実際に発生する障害から回復し、代替案よりも優れた経済性を生み出すことができるか?」です。身体化されたAIは、その答えがビデオで実証されるだけでなく、現場で測定できるようになったときに、真の技術となります。
本記事に記載されている製品発表、モデルの入手可能性、および導入情報は、2026年9月12日に確認されたものです。ロボット技術は急速に進化しており、ベンダーによるデモンストレーションは、異なる環境における性能を保証するものではありません。導入前に、最新のモデルドキュメント、ハードウェア仕様、安全要件、および市販状況をご確認ください。
AI、スマートホームセンサー、遠隔監視、転倒防止、プライバシー、そして介護を代替することなくテクノロジーが高齢者の在宅介護をどのように支援できるかについて、2026年版の実践ガイド。
都市が、人々の生活を最優先することなく、交通、土地利用、気候、地域社会に関するデータを活用して、より安全で環境に優しく、歩きやすい街づくりを実現する方法を学びましょう。
ドローン、自律システム、制御、UAS(無人航空機システム)の運用、大学院研究に関する主要なUAVおよび航空宇宙工学プログラムを比較し、2026年までの最新情報を検証します。
AI搭載型手術ロボットの実践ガイド:現在の機能、自律性のレベル、精度面での利点、限界、規制、評価基準。
CCUS(二酸化炭素回収・利用・貯留)への投資は増加しているが、二酸化炭素回収は世界の排出量を逆転させることができるのだろうか?その有効性、規模拡大の制約要因、そして重要な証拠について見ていこう。
デジタルサプライチェーン、ロジスティクス、アナリティクス、グローバル貿易、オペレーションに関する7つのグローバルプログラムを比較し、最適なプログラムを選択するための実践的なガイダンスを提供します。
脳コンピューターインターフェースが神経信号をどのように解読してコミュニケーションと運動機能を回復させるのか、最近の研究で何が達成されたのか、そしてBCIの利用を依然として制限している要因は何かを学びましょう。
See how commercial drones combine sensors, edge AI, batteries, communications, and flight-control software—and where autonomy still depends on mission and regulation.
Compare seven strong battery and energy storage master's options by materials, systems, research, industry exposure, flexibility, language, and cost trade-offs.
ペイロード質量、バッテリー制限、天候、推進効率、機体構造が産業用UAVの航続時間にどのように影響するか、そしてそれを改善する方法を学びましょう。








