Collabora OnlineとONLYOFFICEの比較:RAMと編集遅延の測定

Collabora OnlineとONLYOFFICE Docsを同一サーバー上で、メモリ使用量、ドキュメントのオープン時間、共同編集の遅延について、再現可能なテストを用いて比較します。
現代のドローン物流は、モーター、バッテリー、人工知能といった単一の技術革新によって変革されるわけではない。重要な変化はアーキテクチャにある。つまり、機体設計、自律性、通信、ペイロード処理、地上インフラ、そして機体管理ソフトウェアが、ますます一体化した配送システムとして設計されるようになっているのだ。
この区別が重要なのは、物流用UAVは最高速度や最大航続距離といった個別の仕様ではなく、日常業務における実績によって評価されるべきだからである。優れたアーキテクチャとは、意図した荷物を安全かつ繰り返し配送し、エネルギーとインフラを効率的に利用し、障害からスムーズに復旧し、周囲の空域に適合し、すべての飛行を特別なエンジニアリング作業にすることなく維持管理できるものである。
無人航空機システム(UAV)は、航空機本体だけでなく、それ以上のものを含みます。物流においては、実際のアーキテクチャは通常、密接に連携した複数のレイヤーにまたがります。
このシステムレベルの視点は、低高度空域研究の方向性と一致しています。NASAのUAS交通管理に関する研究では、拡張可能なドローン運用を分散情報問題として扱い、従来の有人航空機で使用される制御モデルに頼るのではなく、運用者とサービス提供者が飛行データと空域データを交換する仕組みを採用しています。NASAのUAS交通管理の概要については、こちらをご覧ください。
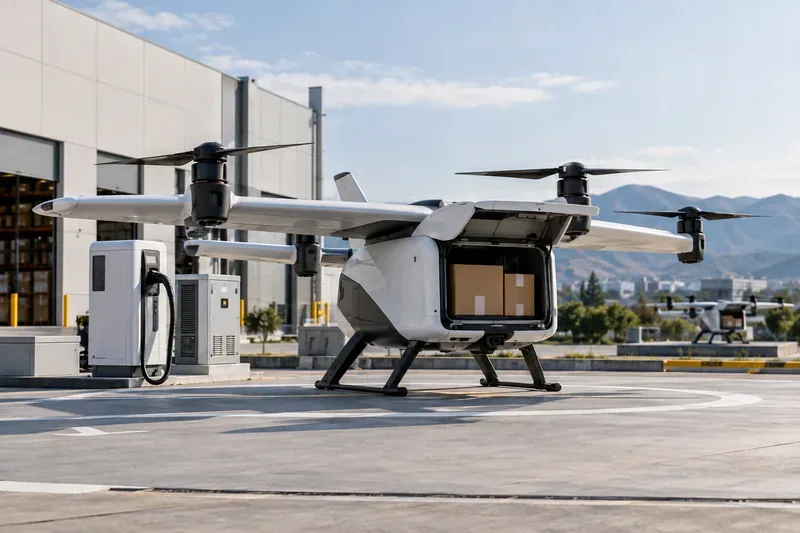
純粋なマルチローター機は機械的にシンプルで、垂直離着陸や低速での位置決めに優れていますが、ホバリングには継続的な揚力が必要です。固定翼機は前進飛行において遥かに効率的ですが、通常は滑走路、発射装置、回収システム、または低速運用に対応するための別の手段が必要です。
一つの解決策は、ハイブリッド型の垂直離着陸アーキテクチャです。例えば、Wingは、離陸、配送、着陸に専用のリフトモーターを使用し、効率的な前進飛行をサポートする独立した巡航モーターを使用するデュアル推進設計について説明しています。同社の現在の技術ページでは、自動ルート選択と集中型フリート監視についても説明しています。これらの詳細は、Wingの公式技術ページで入手できます。Amazonは、MK30を垂直離陸してから翼による水平飛行に移行すると説明しています。Amazonはまた、公式のMK30概要で、機体上の知覚機能と検知・回避機能を強調しています。
ロジスティクス面での効果は、単に「航続距離が長くなる」というだけではありません。ハイブリッド構成を採用することで、1機の機体をコンパクトな拠点から運用しながら、ミッションの大部分を空力的に効率的な巡航状態で運用することが可能になります。この効果は、追加のモーター、制御装置、構造、および遷移ロジックを正当化するのに十分な前進飛行距離がルートに含まれている場合に最も有効です。非常に短いミッションや、高いホバリング性能が求められるミッションの場合は、よりシンプルなマルチローター機の方が技術的に優れた選択肢となるでしょう。
初期の商用ドローンは、荷物を積んだラジコン飛行機のような外観をしていた。現代のシステムは、機体の選択、ルート生成、飛行実行、配送エリアの確認、車両間の連携などをますます自動化している。これにより、規模の拡大に関する考え方が変わる。重要なのは、システム全体でどれだけの安全で予測可能な運用を監視できるかであり、どれだけのジョイスティックを操作できるかではない。
優れた自律飛行性能は、理想的な飛行中に人間が操縦桿に触れる回数の少なさで測られるものではありません。システムが通常の不確実性にどれだけうまく対処できるかで測られるものです。成熟した設計では、システムの状態を可視化し、状況が動作限界を超えたことを認識し、定義された緊急時対応モードに移行し、不完全なテレメトリデータから状況を再構築することなく、オペレーターが安全な判断を下せるだけの十分な情報を提供する必要があります。
だからこそ、通信アーキテクチャが重要なのです。配信ネットワークは、リンクが劣化しても安全に維持されなければならない機能と、地上サービスに依存してもよい機能を区別する必要があります。接続が不完全な場合に安全性が損なわれる車両は、運用上の意味で真の自律性を備えているとは言えません。
小包の配送方法は、重心、抗力、離陸重量、配送エリアのサイズ、ターンアラウンドタイム、受取人の荷物が障害物で塞がれた場合の対応などに影響します。機体内部に搭載された荷物は、天候や空力負荷から保護されますが、想定される注文内容に合わせて適切なサイズの荷物室が必要です。テザー配送は、人やペットの近くに着陸することを避けることができますが、ウインチ、ケーブル管理、障害物検知といった問題が生じます。
だからこそ、高品質な物流アーキテクチャは需要プロファイルから始まるのです。エンジニアは、理論上の最大重量品だけでなく、実際の荷物の質量と寸法の分布を知る必要があります。Wing社は、あらゆるタスクに1機の大型機を使用するのではなく、積載量に合わせて航空機のサイズを調整することを公に議論してきました。同社の航空機ライブラリに関する技術ノートでは、共通の機能を中心に構築された複数の機体構成の背後にある理由を説明しています。
ドローン物流システムの良し悪しを単一の基準で証明することはできません。最も強力な評価方法は、安全性、サービス品質、利用率、保守性、そして地域社会への影響を総合的に考慮することです。具体的な基準値は、運用目的に合わせて設定する必要があり、機体サイズ、気候、航路、規制環境などによって一律に適用されるものではありません。
| 測定 | 健康のサイン | 調査または再設計の理由 |
|---|---|---|
| 配信完了 | 派遣された任務のほとんどは、通常の監視以外では手動による介入なしに完了する。 | 同一の技術的原因による、繰り返しの返品、配送経路変更、または配送中止 |
| 配達成功あたりのエネルギー | 同等の積載量、天候、およびルートクラスであれば、エネルギー消費量は安定している。 | 長時間のホバリング、過剰な予備燃料、不適切な経路設定、または過大な航空機による大きなエネルギー損失 |
| ペイロードの利用 | 航空機の有効積載能力は、実際の注文構成と一致している。 | ほとんどのフライトでは、機体の実用積載能力のごく一部しか運ばない。 |
| 車両の空き状況 | 航空機は、任務遂行準備態勢で過ごす時間が予測可能である。 | メンテナンス、充電、キャリブレーション、またはソフトウェアの問題により、多くの車両が日常的にサービスから外されている。 |
| 処理時間 | 充電、バッテリー回復、点検、再起動は、必要な需要サイクルに適合する。 | 地上での手続きは航空機よりも時間がかかり、ハブ空港で行列が発生する。 |
| 天候による発送可能性 | 運用範囲は、商業的に重要な気象条件を網羅しています。 | 通常の局地的な風、気温、または降水量状況下では、サービスが利用できなくなります。 |
| 通信および航行の回復力 | サービスの喪失または劣化は、安全で明確な対応につながる。 | 小さなリンク障害が危険な動作や過度のミッション失敗を引き起こす |
| 騒音と地域社会への影響 | 測定された運用は、サイトの許容運用計画に適合している。 | 騒音、ルートの集中、または営業時間は、地域社会や許可に関する継続的な摩擦を生み出す。 |
設計間の比較を行う際は、データを正規化してください。穏やかな日に軽量な荷物を運搬するのと、強風の中で重量のある荷物を運搬するのとでは、直接比較すべきではありません。ペイロードクラス、ルート長、気温、風速、降水量、配送方法ごとに性能を分類してください。そうしないと、一見優れた航空機が、単に容易な任務を遂行しているだけである可能性があります。
ログに、離陸、投下ホバリング、または着陸がミッションエネルギーの予想外に大きな割合を消費していることが示されている場合、解決策としては、軌道制御の改善、投下メカニズムの変更、または機体構造の変更が考えられます。バッテリー容量を増やすことが常に最善の解決策とは限りません。バッテリーの質量が増えると、バッテリー自体の推進に必要なエネルギーが増加する可能性があるためです。
小型貨物を大型貨物用に設計された機体で頻繁に輸送したり、重量ではなく寸法上の問題で相当数の貨物が輸送できない場合、その設計は商業輸送の負荷に合致していない。あらゆる用途に1種類の機体を使用するよりも、複数の機種を用意したり、異なる小包輸送インターフェースを採用したりする方が効率的かもしれない。
充電、積載、検査、発送はスループットの一部です。ハブ空港の充電ステーションが少なすぎたり、手作業が多すぎたり、倉庫の注文フローとの連携が不十分だったりすると、高速な航空機であっても物流システム全体の速度を低下させる可能性があります。適切な解決策は、次世代の航空機ではなく、地上自動化かもしれません。
頻繁なオペレーターによる引き継ぎ、不必要な障害物対応、経路拒否、あるいは過度に保守的な飛行中止は、技術的にはすべての飛行が安全であっても、スループットを低下させる可能性があります。目標は、保守性を盲目的に排除することではなく、センシング、状態推定、計画、または運用ルールが回避可能な中断を引き起こしているかどうかを特定することです。
米国では、商用小包配送は単なる機体認証の問題ではありません。FAAの小包配送に関するガイダンスによると、目視外飛行で有償の小包配送を行う事業者は、パート135航空運送事業者の枠組みと、必要な免除、権利放棄、運航仕様、空域承認を併用する必要があります。FAAのページは2026年9月3日に更新され、複数の承認済みUAS小包配送事業者が掲載されています。FAAのドローンによる小包配送のページをご覧ください。
規制モデルも進化している。FAAのドローン統合運用構想では、より日常的なBVLOS(目視外飛行)運用や、UAS(無人航空機システム)交通管理などのサードパーティサービスに関するFAAの計画フレームワークが示されている。したがって、エンジニアは将来の承認経路を前提としたビジネスケースの設計は避けるべきである。より安全なアプローチは、現在の認可がサポートする範囲と、将来の規則で可能になる範囲を切り離して考えることである。
環境審査は、大規模なシステムにおけるもう一つの制約要因です。FAA(連邦航空局)の現在のドローン環境審査ページには、一部の拠点で1日に数百から最大1,000回の配送飛行を伴う運用計画に関する2026件の審査結果が掲載されています。これらはあくまで提案された運用レベルであり、すべての拠点で実際にその飛行量が行われていることを証明するものではありませんが、機体稼働率が高くなる前に、騒音、運用時間、拠点の配置、地域社会への影響などを考慮する必要がある理由を示しています。
最新の無人航空機(UAV)技術をもってしても、ドローンがあらゆる荷物の最適な輸送手段となるわけではありません。積載物の質量と容積には依然として制約があります。天候によっては、配送が困難になる場合もあります。バッテリーはエネルギー予算を制約し、距離、予備電力、積載量が増加するにつれて、その制約は厳しくなります。密集した都市環境では、通信、航行、着陸地点の評価、地域社会の受容が複雑になる可能性があります。また、航空認可や地域インフラの整備には、航空機の製造よりも時間がかかる場合もあります。
そこから実用的な結論が導き出される。ドローン物流は、複合輸送ネットワークの一部として活用することで真価を発揮する。小型で緊急性の高い、時間厳守が求められる、あるいは地理的に輸送が困難な荷物の配送には、航空機の利用が妥当となる場合がある。一方、重量物、大型貨物、混載貨物、あるいは緊急性の低い貨物については、バン、トラック、カーゴバイク、または従来型の航空貨物輸送の方が適している場合もある。
物流を変革するアーキテクチャとは、必ずしも最高速度、最長航続距離、あるいは最も高度なセンサー群を備えた航空機であるとは限りません。それは、実際の注文を確実に完了させ、安全性を確保し、運用コストを管理しやすく、地域社会への影響を許容範囲内に抑え、天候、故障、需要のピーク、規制に対応できる十分な運用上の柔軟性を備えたアーキテクチャなのです。
UAVプログラムを評価するチームにとって、最も有用な次のステップは、機体選定前に評価基準表を作成することです。パッケージ配送、サービス半径、気象条件、必要な完了率、ターンアラウンド目標、メンテナンスに関する前提条件、通信環境、許容可能な騒音レベルを定義します。次に、提案された機体、自律性、ペイロードシステム、地上ネットワークが連携して機能するかどうかをテストします。いずれかのレイヤーが繰り返し結果を制限している場合は、もはやボトルネックではない主要仕様を最適化するのではなく、そのレイヤーを改善します。
Collabora OnlineとONLYOFFICE Docsを同一サーバー上で、メモリ使用量、ドキュメントのオープン時間、共同編集の遅延について、再現可能なテストを用いて比較します。
ONLYOFFICE DocsとMicrosoft 365のWebアプリにおける文書、スプレッドシート、レイアウトの動作を比較し、簡単なテストでファイルに適した安全なエディターを選択してください。
数式の不一致の原因を構文、地域区切り文字、再計算、日付システム、またはサポートされていない関数に絞り込み、ワークブックを共有する前に検証してください。
最新リリースのデータから何が証明でき、何が証明できないかを確認し、同じファイルとコンピューター上で両方のオフィススイートを比較してください。
完全一致、左辺参照、欠損値処理、バージョンサポートなどを比較して、信頼性の高いCalcの数式を選択してください。
WriterのページスタイルとWordのセクションリンクが、ドキュメントを移動したときに表紙、ローマ数字、および番号の再開にどのように影響するかを学びましょう。
Pardus Software CenterとAPTコマンドを比較して、タスクに適した方法でパッケージの検索、インストール、削除、更新を行ってください。
Pardusが公表しているRAM要件が何を意味するのかを確認し、同じPC上で再現性のあるMemAvailable値を用いてXFCEとGNOMEを比較してください。
HamoniKR 8.0がビジネス向けデスクトッププランの中でどのような位置づけになるのか、韓国語に特化した機能がどのようなサポートを提供しているのか、そして本格的な展開前に確認すべき事項について見ていきましょう。
Gooroomの起動検証と実行時保護がどのように連携しているのか、「サンドボックス」とは何を意味するのか、そしてデバイス上でどの設定を確認すべきかを理解しましょう。






