2026年のテクノロジーを活用した高齢者介護:AIとスマートホームが在宅介護にできること、できないこと

AI、スマートホームセンサー、遠隔監視、転倒防止、プライバシー、そして介護を代替することなくテクノロジーが高齢者の在宅介護をどのように支援できるかについて、2026年版の実践ガイド。
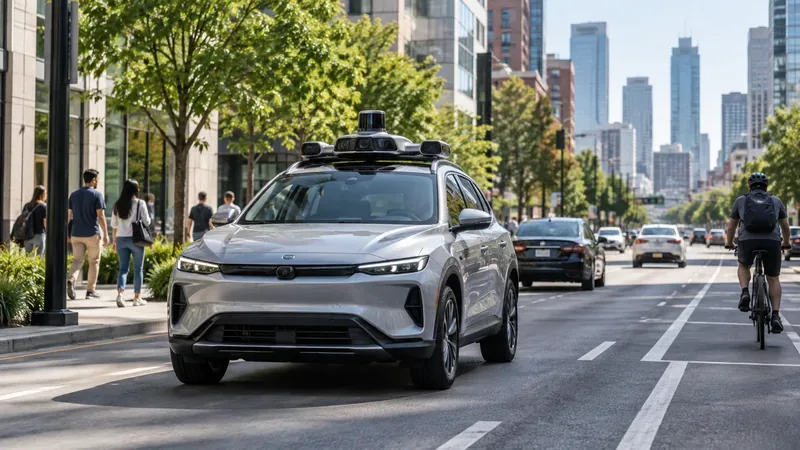
自動運転車は、「運転支援」から「無人運転」へと一直線に進化してきたわけではない。その進化を理解する上でより有効な方法は、3つのシステムの融合として捉えることである。すなわち、自動化が許容される範囲を定義する安全基準、センサーデータをリアルタイムで処理できるエッジコンピューティングプラットフォーム、そしてそのデータを運転判断に変換するAIスタックである。
2026年9月現在、ほとんどの乗用車は依然としてレベル0~2の運転支援システムに依存しており、レベル4の自動運転は、一般の乗用車に普及するのではなく、主に限定された商用サービスで運用されている。米国国家道路交通安全局(NHTSA)は、人間の監視を必要とする運転支援システムと、定められた条件下で運転タスクを引き継ぐ自動運転システムを明確に区別し続けている。
| 自動化レベル | 運転業務は誰が行うのか? | 実践的な解釈 |
|---|---|---|
| レベル0 | 人間 | 警告や簡単な介入は役立つかもしれないが、運転するのはドライバー自身だ。 |
| レベル1 | 人間が1つの継続的な支援機能を持つ | ステアリングアシストまたは加速/ブレーキアシストのいずれかであり、両方を継続的に組み合わせた機能ではない。 |
| レベル2 | 複合的な支援を受けた人間 | システムは操舵と速度を継続的に制御できるが、運転者は監視する必要がある。 |
| レベル3 | 定義された動作領域内のシステム | システムは作動中は運転を行うが、要求に応じて人間が運転を引き継げるよう待機していなければならない。 |
| レベル4 | 定義された動作領域内のシステム | システムが承認された条件下またはサービスエリア内で稼働している間は、人間の運転者は必要ありません。 |
| レベル5 | 車両が合理的に動作できるあらゆる場所でシステム | 道路状況や環境条件を問わず、人間の運転手を一切介さない完全自動運転は、依然として将来の目標である。 |
NHTSAの用語は、よくある間違い、つまり高度なレベル2機能を自動運転車であるかのように扱うことを防ぐため、有用です。実用的な評価では、常に次の2つの質問をする必要があります。道路の監視責任者は誰か?そして、運用設計領域とは何か?運用設計領域(ODD)とは、自動システムが機能するように設計された道路の種類、速度、場所、気象条件、その他の状況のセットです。
初期の先進運転支援システムは、アダプティブクルーズコントロール、車線逸脱警報、自動緊急ブレーキ、駐車支援など、比較的限定的な機能しか備えていなかった。これらの機能は、少数のセンサーと専用の電子制御ユニットで構築することができた。
より高性能なシステムでは、カメラ、レーダー、設計によってはライダー、超音波センサー、慣性計測、位置特定、地図情報や経路情報などが組み合わされています。重要な変化は単に「センサーの数を増やす」ことではありません。システムが物体を検出し、空きスペースを推定し、車線や信号を理解し、動きを追跡し、他の道路利用者を予測し、安全な走行経路を計画する必要がある、環境の統一モデルへの移行です。
最新のリファレンスプラットフォームは、この傾向を明確に示しています。NVIDIA DRIVE Hyperionは、車載コンピューティングプラットフォームにカメラ、レーダー、ライダー、超音波センサー、そして高度な自動化を実現するソフトウェアスタックを組み合わせたものです。Qualcomm Snapdragon Rideも同様に、センサーフュージョン、コンピュータビジョン、運転支援、自動運転のための拡張可能な車載コンピューティングについて説明しています。これらはベンダー独自のプラットフォームであり、普遍的な仕様ではありませんが、車両アーキテクチャの方向性を示しています。つまり、多数の独立したコントローラではなく、集中型の異種コンピューティングが主流となるということです。
自動運転において、「エッジコンピューティング」とは、時間的制約の厳しい知覚および制御処理を、遠隔地のクラウドサービスに依存するのではなく、車両内部または車両のごく近傍で実行することを意味します。これは、携帯電話の接続が遅延したり、混雑したり、利用できなくなったりした場合でも、ブレーキ、操舵、物体検出、経路計画といった処理を継続する必要があるため、重要な意味を持ちます。
有用なエンジニアリング上の区分は次のとおりです。
この区分は、現在の車載システム構成において顕著に表れている。NVIDIAの車載コンピューティングアーキテクチャは、車両の演算処理と、トレーニングやシミュレーションに使用されるシステムを明確に分離している。Qualcommの車載プラットフォームもまた、デバイス上での機械学習とヘテロジニアスコンピューティングを重視しており、CPU、GPU、ニューラルプロセッシングユニット、ビジョンアクセラレータ、および安全性を重視した処理ブロックが、それぞれ異なるワークロードを処理する。
自動運転システムは、物体検出精度が高くても、安全ではない場合がある。安全工学は、ハードウェア、ソフトウェア、意図された動作、人間との相互作用、サイバーセキュリティ、アップデート、運用、そしてシステムが限界に達したことを認識する能力における不具合を網羅する。
ISO 26262は、安全関連の電気・電子車両システムに関する確立された機能安全フレームワークを提供する。この規格は、故障から生じる危険に対処し、コンセプト、システム、ハードウェア、ソフトウェア、製造、運用、サービスといった各段階における安全対策を体系化する。現在発行されている第2版は2018年に発行されたもので、ISOは2026年に第3版を策定中である。
ハードウェアに不具合がないからといって、安全な動作が保証されるわけではありません。カメラは設計どおりに動作していても、強い日差し、豪雨、特殊な構造物、あるいは不明瞭なシーンなどでは、十分な情報を提供できない場合があります。ISO 21448:2022「意図された機能の安全性(SOTIF)」は、特に状況認識が複雑なセンサーやアルゴリズムに依存するシステムにおいて、機能的な不備や予見可能な誤用によって生じるリスクに対処します。
コネクテッドカーにはライフサイクルセキュリティも必要です。ISO /SAE 21434:2021は車両サイバーセキュリティエンジニアリングフレームワークを定義しており、国連規則第156号はソフトウェアアップデート管理について規定しています。自動運転の動作は、新しい車両ハードウェアだけでなくソフトウェアのリリースによっても変化するため、これはますます重要になっています。
導入前のテストは必要だが、それだけでは十分ではない。導入後のモニタリングが重要なのは、まれな相互作用は大量の実走行後にのみ現れる可能性があるからだ。米国では、NHTSA(米国運輸省道路交通安全局)の第3次改正一般命令により、レベル2 ADAS(先進運転支援システム)および自動運転システムが関与する特定の衝突事故の報告が義務付けられている。同局の公開衝突報告ページでは、データセットには入力漏れや重複報告の可能性などの制限があるため、件数をそのままシステムの安全性の単純なランキングとして扱うべきではないと警告している。
商用レベル4車両群も、別の証拠源となる。Waymoの安全影響データハブは、同社の運行エリアにおける乗客のみの走行距離と衝突事故の比較を公開している。2026年3月までのデータによると、同社は乗客のみの走行距離が2億2060万マイルに達したと報告している。これらの結果は有用だが、あらゆる環境においてすべての自動運転システムがより安全であるという証明としてではなく、データが示す特定の地域、車両群、運行条件、ベンチマーク手法、およびODD(運用設計上の制約)の範囲内で解釈されるべきである。
ニューラルネットワークは、車両、歩行者、自転車、道路境界、信号機、標識、走行可能空間の認識に広く用いられています。マルチセンサー融合は、単一のセンシング方式への依存度を低減できますが、同期、キャリブレーション、計算、検証の要件も増加させます。
従来の自動運転システムでは、知覚、予測、計画、制御がモジュール化されたコンポーネントに分離されていることが多い。この分離によってインターフェースや故障モードの検査は容易になるが、モジュール間でエラーが蓄積する可能性がある。最新のシステムでは、学習型計画やエンドツーエンドモデルが導入され、より豊富なセンサー入力を運転動作にマッピングするようになっている。
これは、業界がモジュール式の安全構造を放棄したという意味ではありません。実際、ハイブリッド設計は一般的です。NVIDIAの現在の自動運転車向け安全フレームワークは、モジュール式とエンドツーエンドのAIモデルを組み合わせたスタックを明確に説明しています。QualcommとWayveも、ADASと自動運転向けのエンドツーエンドAIに関する2026年の協業を発表しており、学習型運転ポリシーが実用化プログラムに近づいていることを示しています。
重要な制約は検証です。総合的なベンチマークで優れた性能を発揮するモデルでも、安全性が極めて重要なテールシナリオでは失敗する可能性があります。そのため、エンジニアリングチームは、単一の精度指標に頼るのではなく、シナリオベースのテスト、シミュレーション、クローズドコーステスト、公道での実証データ、不確実性への対処、フォールバック動作、およびリリースガバナンスといった要素を考慮する必要があります。
規制状況は依然として一様ではない。米国では、運輸省が2025年4月に新たな自動運転車に関する枠組みを導入した。2026年7月30日、NHTSA(米国道路交通安全局)は、初の自動運転車性能基準の開発を加速すると発表した。この表現が重要である。発表されたのは、完成済みの包括的な認証制度ではなく、開発中の基準について述べたものだったからだ。
欧州連合(EU)は既に、より明確な型式認証制度を設けている。欧州委員会の車両安全および自動運転/コネクテッドカーに関する概要では、一般安全規則(GSR)が、自動運転車および無人運転車に関する枠組みを定めており、試験、サイバーセキュリティ、データ記録、安全監視、事故報告などを網羅する技術規則が含まれていると説明されている。EUは2026年に、完全自動運転車の認証枠組みの一部を再度更新した。
国連レベルでは、国連規則第157号が自動車線維持システムの要件を定め、UNECEは2026年に、より広範な自動運転システム規制に向けた取り組みを継続した。エンジニアリングチームにとっての実際的な意味合いは、AVアーキテクチャはデモのためだけでなく、トレーサビリティ、ソフトウェア構成管理、事故証拠、サイバーセキュリティ、そして再現可能な安全性の論拠を考慮して設計する必要があるということである。
短期的に最も顕著なトレンドは、無制限のレベル5への急激な移行ではなく、制約付き自動運転の段階的な拡大です。つまり、レベル2システムの改良、レベル3機能の限定、そしてレベル4サービスの都市ごと、状況ごとの運用範囲の拡大です。同時に、車両ハードウェアは高性能な中央コンピューティングを中心に統合されつつあり、AIモデルはより大規模化、統合化、そしてデータ駆動型へと進化しています。
それは建設的な緊張関係を生み出す。AIは能力を向上させることができるが、能力の向上は検証すべきシナリオの数を増やす。エッジコンピューティングはレイテンシとネットワーク依存度を低減できるが、コンピューティング能力の向上は電力、熱、冗長性、コストに関する課題を増大させる。ソフトウェア定義型車両は販売後の改良を可能にするが、同時にリリースエンジニアリング、サイバーセキュリティ、ロールバックを安全上の懸念事項へと変える。
したがって、最も信頼性の高い自動運転車プログラムは、安全性、エッジコンピューティング、およびAI統合を一つのシステムとして扱います。目標は単に車両を「よりスマート」にすることではなく、その機能を限定的で、観測可能で、テスト可能で、障害に強く、ソフトウェア、ハードウェア、および運用領域の進化に伴って有効性を維持する証拠によって裏付けられるものにすることです。
AI、スマートホームセンサー、遠隔監視、転倒防止、プライバシー、そして介護を代替することなくテクノロジーが高齢者の在宅介護をどのように支援できるかについて、2026年版の実践ガイド。
都市が、人々の生活を最優先することなく、交通、土地利用、気候、地域社会に関するデータを活用して、より安全で環境に優しく、歩きやすい街づくりを実現する方法を学びましょう。
ドローン、自律システム、制御、UAS(無人航空機システム)の運用、大学院研究に関する主要なUAVおよび航空宇宙工学プログラムを比較し、2026年までの最新情報を検証します。
AI搭載型手術ロボットの実践ガイド:現在の機能、自律性のレベル、精度面での利点、限界、規制、評価基準。
CCUS(二酸化炭素回収・利用・貯留)への投資は増加しているが、二酸化炭素回収は世界の排出量を逆転させることができるのだろうか?その有効性、規模拡大の制約要因、そして重要な証拠について見ていこう。
デジタルサプライチェーン、ロジスティクス、アナリティクス、グローバル貿易、オペレーションに関する7つのグローバルプログラムを比較し、最適なプログラムを選択するための実践的なガイダンスを提供します。
脳コンピューターインターフェースが神経信号をどのように解読してコミュニケーションと運動機能を回復させるのか、最近の研究で何が達成されたのか、そしてBCIの利用を依然として制限している要因は何かを学びましょう。
See how commercial drones combine sensors, edge AI, batteries, communications, and flight-control software—and where autonomy still depends on mission and regulation.
Compare seven strong battery and energy storage master's options by materials, systems, research, industry exposure, flexibility, language, and cost trade-offs.
ペイロード質量、バッテリー制限、天候、推進効率、機体構造が産業用UAVの航続時間にどのように影響するか、そしてそれを改善する方法を学びましょう。








